

소개
제조업체가 좁은 공정 범위 내에서 열 입력, 침투, 뒤틀림 및 표면 품질을 제어해야 할 경우 얇은 알루미늄 용접이 어려워집니다. 이는 특히 두께가 약 0.5~2mm인 부분으로 만들어진 EV 부품, 알루미늄 인클로저, 프레임, 도어 및 창문과 관련이 있습니다.CMT 로봇 용접이러한 응용 분야에 대해 더 나은 제어 기능을 제공할 수 있지만 재료 두께보다는 특정 생산 요구 사항을 기준으로 선택해야 합니다.
얇은 알루미늄이 일관되게 용접되기 어려운 이유
얇은 알루미늄은 열 입력, 용접 속도 및 조인트 핏업의 변화에 대한 내성이 거의 없습니다.
열 입력 창
알루미늄은 열을 빠르게 전도하는 반면, 얇은 부분은 열용량이 제한되어 있습니다. 과도한 열은 번스루(burn-through) 및 뒤틀림을 유발할 수 있으며, 열이 부족하면 융합 불량이 발생할 수 있습니다. 이로 인해 과도한 열 변형을 일으키지 않고 침투력을 높이는 것이 어렵습니다.
용접 속도 및 관통력
이동 속도가 높을수록 열 축적이 제한될 수 있지만 침투 일관성이 저하될 수 있습니다. 속도가 느리면 융합이 향상되지만 연소 위험이 높아집니다. 따라서 기존 용접에서는 생산 속도와 열 제어 사이의 균형을 맞춰야 합니다.
조인트 갭
어셈블리 간격으로 인해 또 다른 변수가 생성됩니다. 간격이 증가함에 따라 특히 경량 알루미늄 구조물의 경우 안정적인 용접 풀을 유지하는 것이 더욱 어려워집니다. 제어된 금속 전사 프로세스는 특정 얇은 시트 접합에 대해 보다 실용적인 프로세스 창을 제공할 수 있습니다.
CMT는 언제 얇은 알루미늄에 더 적합합니까?
CMT는 기존 용접이 생산성이나 용접 품질을 저하시키지 않고 열 및 금속 전달에 대한 충분한 제어를 제공할 수 없을 때 더욱 매력적입니다.
- 얇은 소재:알루미늄 단면이 1mm 이하에 가까울수록 사용 가능한 열 창이 점점 좁아져 저입열 용접의 가치가 더욱 높아집니다.
- 엄격한 왜곡 요구 사항:변형이 치수 공차, 조립 정확도 또는 완성된 부품의 외관에 영향을 미칠 수 있는 경우 불필요한 열을 줄이는 것이 주요 공정 목표가 됩니다.
- 외관이 중요한 용접:생산 후에도 용접부가 눈에 보이는 경우 스패터가 줄어들면 청소, 연삭 및 기타 마무리 작업을 최소화하는 데 도움이 됩니다.
- 가변 조인트 조건:부품의 맞춤이나 간격에 작은 변화가 있는 경우 더 높은 열 입력으로 보상하는 것보다 제어된 전사 프로세스가 더 적합할 수 있습니다.
CMT를 로봇 용접과 결합해야 하는 경우는 언제입니까?
CMT는 대량 생산 또는 복잡한 구성요소 형상 전반에 걸쳐 용접 프로세스를 정확하게 반복해야 하는 경우 로봇 자동화의 강력한 후보가 됩니다.
- 높은 생산량:반복되는 알루미늄 부품은 일관된 용접 경로와 매개변수의 이점을 활용하므로 제조업체는 생산 주기 전반에 걸쳐 프로세스를 표준화할 수 있습니다.
- 복잡한 용접 경로:곡선형 솔기, 용접 위치 변경 및 다축 이동에는 접합부 전체에 걸쳐 안정적인 토치 위치 지정이 필요합니다.
- 엄격한 용접 일관성:토치 각도, 이동 속도 또는 위치 지정의 변화가 침투 및 외관에 영향을 미칠 수 있는 경우 반복 가능한 로봇 동작이 중요합니다.
- 접근이 어려운 경우:내부 모서리, 밀폐된 알루미늄 상자 및 자동차 구조물에는 수동으로 유지 관리하기 어려운 토치 위치 제어가 필요할 수 있습니다.
이러한 상황에서 CMT는 용접 프로세스를 다루고 로봇 자동화는 해당 프로세스를 일관되게 적용하는 데 필요한 반복 가능한 동작을 제공합니다.
언제 CMT 로봇 용접을 고려해야 할까요?
CMT 로봇 용접은 여러 실제 생산 조건이 동시에 발생할 때 특히 평가할 가치가 있습니다.
- 얇은 알루미늄 섹션:재질은 약 1.2mm 이하로 번스루(burn-through)나 뒤틀림을 제어하기 어렵습니다.
- 외관이 중요한 용접:마감된 표면은 스패터가 적고 용접 후 마감이 최소화되어야 합니다.
- 대량 생산:부품에는 안정적인 사이클 시간과 일관된 용접 품질을 갖춘 반복 용접이 필요합니다.
- 제한된 접근:내부 알루미늄 상자, 섀시 구조 또는 복잡한 이음새로 인해 일관된 토치 위치 지정이 어렵습니다.
- 엄격한 치수 공차:용접 뒤틀림은 후속 조립이나 부품의 최종 형상을 방해할 수 있습니다.
이러한 조건은 절대 CMT 제한이 아닌 평가 트리거입니다. 최종 공정은 실제 재료, 접합 설계, 간격 조건 및 생산 요구 사항을 사용한 용접 시험을 통해 확인되어야 합니다.
구매자는 CMT 로봇 용접 시스템을 어떻게 평가해야 합니까?
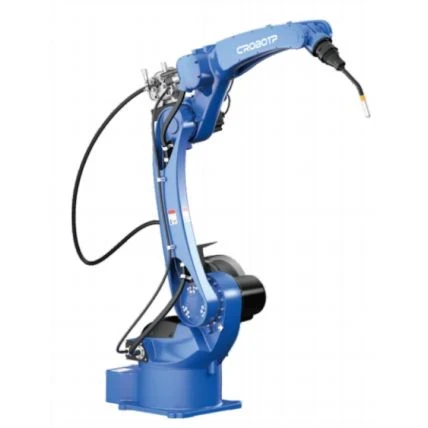
CMT 로봇 프로세스가 적합한 것으로 확인되면 구매자는 로봇의 모션 기능, 접근성, 케이블 관리 및 환경 보호를 실제 용접 셀의 요구 사항과 비교해야 합니다.
|
매개변수 |
참조 |
|
로봇 모델 |
CRP-RH18-06-W |
|
유효 탑재량 |
6 kg |
|
도달하다 |
1850 mm |
|
J4 / J5 속도 |
최대 430도/초 |
|
J6 속도 |
최대 630도/초 |
|
반복 포지셔닝 정확도 |
±0.08mm |
|
중공축 |
J4 & J6 |
|
로봇 보호 |
IP54 |
|
손목 보호 |
IP67 |
|
팔 크기 |
15% 감소 |
|
기계 무게 |
20% 감소 |
|
용접주기 |
최대 20% 단축 |
또한 로봇은 CMT 전원 호환성, 용접건 탑재량, 실제 조인트 접근성, 케이블 라우팅, 필요한 사이클 시간 및 생산 환경 조건을 확인해야 합니다. 대표적인 용접 시험에서는 최종 시스템을 선택하기 전에 침투, 열 입력, 뒤틀림, 스패터, 토치 접근성 및 사이클 시간을 확인해야 합니다. CMT 로봇식 알루미늄 용접 응용 분야에서 이러한 요구 사항을 평가하는 제조업체의 경우,CRP는 이러한 로봇 측 고려 사항을 중심으로 구성된 플랫폼을 제공합니다.


결론
CMT는 제조업체가 반복성이나 생산 효율성을 희생하지 않고 열 입력, 침투, 스패터 및 왜곡을 제어해야 하는 경우 얇은 알루미늄에 가장 유용합니다. 이러한 요구 사항이 높은 생산량, 복잡한 용접 경로, 엄격한 공차 또는 제한된 액세스와 결합되는 경우 로봇 CMT는 평가할 수 있는 실용적인 솔루션이 됩니다. 얇은 알루미늄의 CMT 로봇 용접을 고려하고 계시다면,우리 팀에 연락하세요귀하의 재료, 조인트 설계 및 생산 요구 사항에 맞는 용접 솔루션을 논의합니다.


