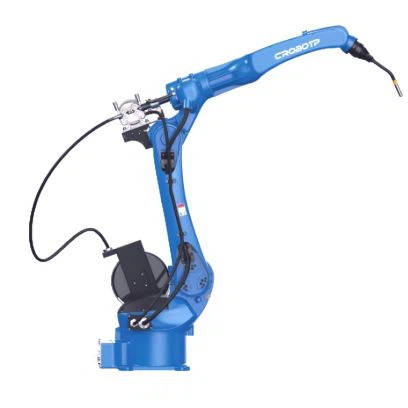
원주형 파이프 용접은 하나의 용접 위치가 아니라 - 하나의 연속 패스에서 4개의 용접 위치입니다. 토치가 파이프 주위를 이동할 때 중력은 평면, 수평, 수직 및 머리 위 지점에서 용접 풀에 다르게 영향을 미치므로 이동 속도, 토치 각도 및 열 입력이 모두 지속적으로 이동해야 합니다. 숙련된 용접공은 느낌으로 보상하지만 피로와 기술 변화는 여전히 - 압력 등급 파이프 검사가 포착하도록 설계된 변화와 정확하게 일치합니다.
로봇이 이 문제를 해결하는 방법
A 파이프 용접 로봇토치 방향을 지정하는 6축 암과 파이프를 회전시키는 회전식 포지셔너 등 두 가지 동기화 시스템을 조정합니다. 둘 다 프로그래밍되어 있으므로 100번째 파이프는 첫 번째 파이프와 동일한 이동 속도와 토치 각도를 갖습니다.
여기서 펄스 용접 기능이 중요합니다. - 높은 피크 전류(침투)와 낮은 배경 전류(열 제어, 스패터 감소)를 번갈아 가며 평평한 세그먼트를 과열시키지 않고 풀에 중력이 작용하는 위치를 정확하게 더 정밀하게 제어할 수 있습니다. 이중 펄스는 비드 질감을 개선하고 용접 토우에서-융착 부족-위험을 줄이는 보조 저주파-펄스를 추가합니다.
크기 조정: 도달 범위, 탑재량 및 재료
더 작은 파이프와 더 단단한 작업 셀은 더 컴팩트한 로봇을 선호합니다. 더 큰 직경, 더 두꺼운 벽 또는 수-냉각식 토치(케이블 무게 추가)에는 더 많은 도달 거리와 탑재량이 필요합니다. 혼합 파이프 크기를 사용하는 작업장은 가장 일반적인 작업에 맞게 크기를 먼저 조정해야 합니다.
재료도 중요합니다. - 스테인리스는 열 변형이 발생하기 쉽고 더 엄격한 열 제어가 필요한 반면, 알루미늄의 열 전도성은 연소를 방지하기 위해 더 빠른 이동과 다양한 펄스 프로필을 요구합니다-. 여러 펄스 사전 설정이 있는 전원을 사용하면 처음부터 다시 프로그래밍하지 않고도 하나의 셀이 혼합된{3}}재료 작업을 처리할 수 있습니다.
IP 등급도 사양서에 속합니다. 파이프 작업장은 스패터와 금속 먼지로 가득 차 있으며, -등급이 낮은 로봇은 IP67 등급 로봇보다 훨씬 이전에 조기 관절 마모와 전기적 결함을 나타내는 경향이 있습니다.
CRP파이프 용접 로봇선

CRP는 동일한 도달 범위-및-페이로드 로직 - CRP-RH14-10-W(1440mm 도달 거리, 10kg 페이로드), CRP-RH18-20-W(1720mm 도달 거리, 20kg 페이로드) 및 CRP-RH20-10-W(1920mm 도달 거리, 10kg 페이로드) - 모두 ±0.08mm 반복성과 IP67 보호를 공유합니다. 표준 장비는 Megmeet 350A 펄스 전원이며 옵션으로 500A, 이중 펄스, 수냉식 토치 및 포지셔너 통합이 가능하므로 하나의 플랫폼을 탄소강, 스테인리스 또는 알루미늄 파이프용으로 구성할 수 있습니다. 배송 기간은 15일이며 사내 기계/전기/소프트웨어 팀이 시운전을 지원합니다.
자주 묻는 질문
Q1. 원주 용접 중에 토치 각도를 변경해야 하는 이유는 무엇입니까?
A. 중력은 파이프 주변의 각 위치에서 용융 풀에 다르게 영향을 미치므로 풀 처짐이나 융합 부족을 방지하려면 각도와 이동 속도를 지속적으로 조정해야 합니다.
Q2. 펄스 용접은 실제로 무엇을 개선합니까?
A. 동일한 패스의 평평한 부분을 과열시키지 않고 특히 회전의 오버헤드 부분을 통해 열 입력을 보다 세밀하게 제어할 수 있습니다.
Q3. 나에게 필요한 도달 범위와 페이로드가 무엇인지 어떻게 알 수 있나요?
A. 일반적인 파이프 직경과 고정 장치에 도달 거리를 맞추고 토치 설정에 페이로드를 맞추세요. - 수냉식 토치는 공랭식 토치보다-무게가 더 나갑니다.-
Q4. 동일한 로봇으로 탄소강, 스테인리스, 알루미늄 용접이 가능한가요?
A. 예, 전원이 다중 펄스 프로파일을 지원한다면 각 재료는 열 입력 및 이동 속도에 따라 다르게 반응하기 때문입니다.
Q5. 용접 로봇에 IP 등급이 중요한 이유는 무엇입니까?
A. 파이프 작업장에는 튐과 먼지가 지속적으로 발생합니다. IP67은 낮은 등급의 로봇에서 초기에 나타나는 마모 및 전기적 결함으로부터 조인트와 서보 하우징을 보호합니다.-